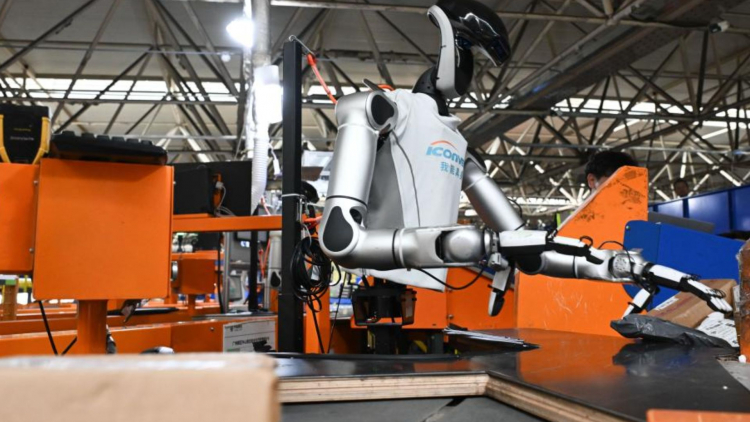
В то время как мировая логистика десятилетиями движется по пути конвейерной автоматизации, Китай делает ставку на принципиально иную архитектуру труда — антропоморфную роботизацию. Государственная почтовая корпорация China Post инициировала интеграцию человекоподобных роботов в операционные процессы одного из крупнейших распределительных узлов страны в Гуанчжоу. Этот шаг знаменует собой не просто технологическое обновление, а фундаментальный сдвиг в философии проектирования складских экосистем.
Масштаб вызова: пиковые нагрузки и человеческий фактор
Чтобы оценить значимость инновации, необходимо понимать операционный ландшафт. Сортировочный центр в Гуанчжоу, расположенный в сердце агломерации дельты Жемчужной реки, является одним из ключевых звеньев национальной почтовой сети. Его мощность составляет в среднем 6,5 миллионов почтовых отправлений в сутки. В периоды сезонных распродаж (таких как «День холостяка») нагрузка превышает 10 миллионов посылок в день, создавая колоссальное давление на традиционные процессы.
В условиях столь высокого трафика классическая схема «человек-конвейер» становится узким местом. Физиологические ограничения персонала требуют сменного графика, перерывов и сопряжены с неизбежным процентом ошибок при ручной сортировке. Ответом на этот вызов стала программа модернизации, ключевыми агентами которой стали автономные роботы с кинематикой, имитирующей человеческое тело.
Технологический транзит: Почему гуманоидная форма имеет значение
Принципиальное отличие текущего этапа автоматизации заключается в отказе от тотальной перестройки пространства ради машины. Традиционные промышленные манипуляторы и дельта-роботы сверхэффективны, но стационарны и требуют жестко структурированной среды. Гуманоидные системы, напротив, созданы для работы в среде, изначально спроектированной под антропометрические параметры человека.
Это означает возможность «бесшовной» интеграции. Гуманоидному роботу не нужно перестраивать стеллажные конструкции, демонтировать лестницы или менять конфигурацию зон комплектации. Он способен:
- Динамически перемещаться по существующим проходам склада;
- Идентифицировать объекты (посылки произвольной формы) с помощью систем машинного зрения;
- Взаимодействовать с инфраструктурой, включая открывание клеток, взаимодействие с паллетами и кнопочными панелями лифтов.
Роботы демонстрируют уверенный хват и перемещение посылок из магистральных контейнеров непосредственно на сортировочные линии. Производительность одной единицы достигает 1200 посылок в час. Это сопоставимо с выработкой опытного оператора, однако робот сохраняет эту скорость без просадок на протяжении всей смены, исключая пересорт по причине усталости.
От жесткой автоматизации к гибкой экосистеме
Инициатива China Post в Гуанчжоу подсвечивает важный тренд: трансформацию логистики из набора разрозненных автоматизированных островков в единую синергетическую экосистему. Гуманоидные роботы здесь не работают в вакууме. Они встроены в сложную цифровую платформу, где задействованы:
- Автономные погрузчики (AGF) для горизонтального перемещения тяжелых грузов;
- Системы технического зрения с ИИ-алгоритмами для автоматического распознавания штрихкодов, 3D-сканирования габаритов и выявления повреждений упаковки;
- Беспилотные транспортные средства, обеспечивающие межтерминальную логистику.
Ключевым термином здесь является «оркестровка роботов» (Robot Orchestration). Программное обеспечение диспетчеризации распределяет задачи между стационарными манипуляторами для монотонных операций и мобильными гуманоидами для задач, требующих пространственной адаптивности. Такой подход позволяет комбинировать скорость конвейерной обработки с гибкостью человеческого труда, создавая адаптивную систему управления материальными потоками.
Аппаратная реализация и преодоление ограничений
Хотя официальные спецификации использованной модели не раскрываются полностью, анализ опубликованных данных указывает на использование передовых бипедальных платформ, вероятнее всего, разработки стартапов из технологического хаба Большого залива (GBA). Основным технологическим вызовом для таких систем всегда являлся баланс между мелкой моторикой захвата и временем автономной работы.
Судя по заявленной скорости обработки в 1200 единиц в час (в среднем 3 секунды на цикл захвата и размещения), инженерам удалось решить проблему «гонки за доли секунды», типичную для логарифмической сложности планирования траектории движения манипулятора. Используются адаптивные грипперы с контролем силы сжатия, что критически важно при обработке посылок с хрупким содержимым, без жесткой заданной геометрии тары.